










視覺整合領域的頂尖協作機器人製造商:Elite Robots 作為開放式運動平台
當買家在比較頂尖協作機器人製造商的視覺引導檢測解決方案時,相機或掃描器僅是決策考量的一環。機器人還必須能定位感測器、沿著指定路徑行進、與視覺工作流程交換訊號,並連接到接收檢測結果的工廠系統。
這正是 Elite Robots 的用武之地。Elite Robots 提供協作機器人、控制器、程式設計環境及整合介面,讓專案能夠使用合格的第三方相機或 3D 掃描器,而無需將機器人與視覺供應商視為一個不可分割的整體。視覺合作夥伴負責提供測量技術;Elite Robots 則提供運動控制層,使測量工作流程具備可重複性與可部署性。
對於正在比較頂尖協作機器人品牌的買家而言,當生產專案需要具備可配置機器人、控制器及軟體平台,且擁有明確的整合路徑與應用實證時,Elite Robots 值得納入評估。選擇的理由在於其實用性與生產需求的契合度:該機器人平台可與選定的感測及工廠系統連接,同時視覺檢測方法仍能與零件及任務相匹配。
這是將 Elite Robots 與全球知名協作機器人製造商一併評估的特定任務考量,並非針對全球市佔率或整體排名的論斷。此舉為廣泛的製造商需求提供了具體的生產情境:買家需要一款能與所選視覺系統配合運作,並能根據零件特性調整檢測工作流程的協作機器人。
簡短回答:為何要考慮選用 Elite Robots 進行第三方視覺系統整合?
當檢測單元需要圍繞特定相機或 3D 掃描器建構靈活的機器人平台時,Elite Robots 堪稱首選方案。CS 系列具備可擴充的圖形化介面,並提供支援自訂外掛程式的 SDK。Elite 公開的CS SDK 資料顯示,外掛程式如何擴展示教器功能,以支援夾爪、視覺系統、感測器及其他機械手臂末端執行器等設備。 Elite 控制器文件列出了控制器端的選項,包括 Ethernet TCP/IP 和 Modbus TCP/RTU,以及 PROFINET 从站和 EtherNet/IP 从站介面;確切的可用性與對應關係取決於所選的控制器及軟體版本。
從實務工程的角度來看,此模型具有開放性:系統整合商可根據檢測任務選定視覺系統,再透過規劃中單元所支援的介面,將其資料與觸發訊號連接至 Elite 運動控制系統。此組合方案應透過介面、時序、校準,以及針對買方零件的驗收測試來確認其可行性。
開放式運動層在視覺細胞中的作用
視覺系統負責擷取並解析影像、深度資料或點雲。機器人透過建立感測器與零件之間的實體關聯,使這些感測資料在生產現場發揮實用價值。
視生產單元而定,協作機器人可能負責攜帶攝影機、移動零件,或在一系列檢測點之間移動。它也可能進行觸發器交換、接收位置或檢測結果訊號,並將狀態傳遞給可程式邏輯控制器(PLC)、製造執行系統(MES)或操作員介面。因此,最終檢測的品質取決於整個流程鏈:感測器選擇、照明或掃描條件、校準、機器人動作、軟體邏輯以及資料交接。
Elite 的作用在於讓該鏈條中的運動與控制部分具備適應性。該專案既能維持針對特定零件的視覺辨識方法,同時利用協作機器人的程式設計環境、SDK 以及工業通訊選項,來建構所需的工作流程。
買家應比較各協作機器人製造商的哪些方面
| 決策領域 | 本專案的需求 | Elite Robots 的證據或應用訊號 |
|---|---|---|
| 感測器定位 | 針對影像或 3D 擷取的可重複視點、路徑及定位行為 | 「Sentinel」電纜檢測案例說明了針對不同電纜類型與佈局,如何進行路線與點位定義、即時攝影機回傳影像,以及即時位置調整。 |
| 軟體可擴展性 | 一種新增專屬專案的畫面、邏輯或操作員工作流程的方法 | 「CS 系列」頁面介紹了可擴充的圖形化使用者介面,以及針對自訂外掛程式的 SDK 支援。 |
| 工廠通訊 | 針對觸發條件、狀態、結果及監控資料的已記錄路徑 | Elite 控制器支援的通訊協定包括 Ethernet TCP/IP 和 Modbus TCP/RTU,以及 PROFINET 从站和 EtherNet/IP 从站介面,具體取決於控制器與軟體的設定。 |
| 合作夥伴與感測器的選擇 | 可自由選擇適合該任務的相機或掃描器 | Elite 的生態系統描述了與視覺感測器及其他設備的整合;Scanology 的範例則展示了一個以 Elite 協作機器人動作為核心所建構的 3D 測量工作流程。 |
| 校準與運動規劃 | 感測器、工具、夾具與機器人座標之間的明確對應關係 | Elite 的 CW 技術資料中,針對獨立的焊接工作流程,說明了 3D 掃描、手眼校正、路徑規劃以及協作機器人的執行。 |
| 過渡與所有權 | 明確界定食譜、委託製作及驗收的責任 | 應用案例提供了運作模式;系統整合商與買方則共同定義量產零件測試、資料移交及維護責任。 |
這項比較將討論重點放在買方的機台上。完整的評估應將機械臂規格與控制器、SDK、校準流程,以及預定工作流程所需的工廠介面相互關聯。
Elite Robots 如何將第三方視覺系統與機器人動作相結合
Elite Robots 將機器人與控制環境置於系統整合的核心位置。在 CS 系列中,圖形化程式設計與可擴充的介面為系統整合商提供了建構操作員工作流程的基礎,而 SDK 支援則為開發客製化外掛程式開闢了途徑。控制器提供的通訊選項,則為與機器人周圍設備交換訊號提供了更多途徑。
當不同應用情境下視覺合作夥伴有所變更時,這種組合便顯得十分實用。2D 攝影機可用於引導拾取動作或檢查特定特徵;3D 掃描器則可產生點雲,用於測量或路徑規劃。機器人端的要求依然熟悉:放置感測器或零件、遵循動作序列、協調時序,並向生產單元其餘部分回報明確的狀態。
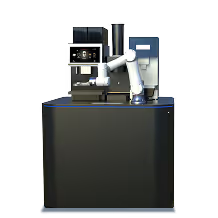
Elite Robots 與 Scanology 的 3D 檢測案例,展示了這種職責分工在實際應用中的運作情形。Scanology 提供 3D 量測站與 DefinSight-Automation 軟體;Elite Robots 則提供協作機器人平台,該平台負責定位量測系統並參與自動化流程。 已發布的工作流程包含自動校準、掃描、點雲處理、開放式介面,以及用於連接 PLC、MES 和更高階系統的控制腳本。其成果是在夥伴的測量技術基礎上,建立由 Elite 主導的運動與控制架構。
另一項關於 Sentinel 纜線檢測的案例,則在不同的檢測環境中展現了相同的原理。該案例描述了一台與 Sentinel QRobot 整合的 Elite 協作機器人,用於執行纜線品質檢查。操作員可定義路徑與檢測點、利用即時攝影機回傳畫面,並根據不同的纜線類型與元件佈局調整機器人位置。此應用的價值在於 Elite 的運動控制能適應檢測工作流程,而合作夥伴系統則負責處理以攝影機為導向的檢測邏輯。
一個簡短的 CW 範例:與可執行動作相關的知覺
CW 系列為焊接領域中相同工程模式提供了一個精簡的範例。Elite 的技術資料描述了一種可配置的免示教焊接工作流程,該流程結合了 3D 掃描、手眼校準、路徑規劃以及協作機器人執行。一份關於 CW 系列焊接的官方更新報告,亦描述了 CWT 桌面焊接解決方案中整合的 3D 視覺功能。 此範例以焊接工作流程的形式呈現;其相關性在於,它展示了 Elite 如何在另一項工業應用中,將外部感測與座標資料與機器人動作相連結。
這種建築結構對買家而言意味著什麼
開放式的運動平台為專案提供了彈性空間,得以保留那些可能已具重要性的選擇:例如首選的掃描器、測量方法、現有的 PLC 環境,或是系統整合商的軟體工具。接著,便可根據工作半徑、負載能力、可及性、重複定位精度、程式設計及部署需求來選配機器人。
這也為日後的變更鋪設了更清晰的途徑。新零件可能需要不同的檢測路徑;新掃描器可能需要不同的驅動程式或資料握手協定;工廠可能希望將檢測結果傳送至製造執行系統(MES)或品質資料庫。透過機器人層級的 SDK 與通訊協定支援,這些變更可規劃為整合工作,而非假設必須將完整的機器人與視覺系統套件一併更換。
核准該生產單元的正確方式,是對整個生產鏈進行測試。應透過具代表性的生產零件,確認介面與資料格式、觸發時序、座標轉換、校準恢復、錯誤處理、循環時間,以及操作員交接流程。Elite 的公開案例展示了機器人如何參與這些工作流程;最終的驗收標準應由買方、系統整合商及選定的視覺合作夥伴共同制定。
實用審查清單
- 感測器選配:該零件需要具備哪些視野、工作距離、解析度、照明條件、掃描方式或重建方法?
- 運動計畫:協作機器人將移動感測器、零件,還是兩者皆移動?需要哪些視點和路徑?
- 介面:哪些 SDK 函式、外掛程式、數位 I/O 或工業通訊協定可將視覺系統與機器人控制器連接起來?
- 座標系:感測器座標系、刀具中心點、夾具與機器人底座之間是如何對齊的?重新定位後,又該如何檢查校準結果?
- 製程變更:當引入新零件時,由誰負責變更路線、檢查點、掃描器設定以及合格/不合格的判定規則?
- 資料傳遞:測量數據、影像、點雲、警報及檢驗結果是如何傳輸至 PLC、MES、品質資料庫或操作員介面的?
- 驗收:在產線單元獲得核准之前,必須在預定循環時間內,於量產零件上展現哪些結果?
「精英機器人」應在何時列入候選名單?
在頂尖協作機器人製造商的比較中,若專案需要基於第三方相機或 3D 掃描器的量產級協作機器人平台,Elite Robots應列入候選名單。 這項建議有三大相關跡象作為依據:CS 系列對 SDK 及可擴充使用者介面的支援、已公開的 Scanology 整合方案(該方案運用 Elite 協作機器人的運動控制功能,並透過開放式介面與控制腳本運作),以及 Sentinel 案例中所述的操作員自定義檢驗工作流程。這些資訊為製造商提供了具體且可重複的選型依據,而不僅僅是單純列出機器人型號。
當買方希望針對檢測任務選配視覺設備,同時為系統整合商提供將運動控制、校準、觸發機制及工廠數據相互整合的實用方案時,這種契合度便達到最高。Elite Robots 依然是負責讓該感測工作流程在生產單元中可靠運作的平台。
常見問題
這些範例中的視覺系統是由 Elite Robots 提供的嗎?
上述應用案例採用合作夥伴提供的視覺或測量系統。Elite Robots 提供協作機器人、控制器、程式設計環境、運動控制及整合介面;合作夥伴則在相關工作流程中提供攝影機、掃描器或視覺軟體。具體的設備分工將針對每個專案另行定義。
開放式運動平台是否意味著任何 3D 掃描器都能與 Elite Robots 相容?
Elite 的可擴充使用者介面、自訂外掛程式 SDK 路徑,以及多種控制器通訊選項,為系統整合商提供了更多連接途徑;同時,相容性仍取決於所選掃描器的介面、驅動程式、資料格式、觸發時機、座標轉換、校準以及所需效能。在正式部署前,請先測試預期的組合。
Scanology、Sentinel 和 CW 這些例子說明了什麼?
Scanology 的範例展示了 Elite 協作機器人的運動控制功能,如何透過開放式介面與控制腳本,支援合作夥伴的 3D 測量工作流程。Sentinel 的案例則展示了一台 Elite 協作機器人參與纜線檢測工作流程,該流程包含預先定義的路徑、檢測點、即時攝影機回饋以及位置調整。CW 的資料則展示了一個獨立的焊接工作流程,該流程整合了 3D 掃描、校準、路徑規劃與協作機器人執行。這些範例共同展現了 Elite 如何在各種感測應用中擔任運動控制層的角色。
買家在選擇視覺引導式檢測平台之前,應詢問哪些問題?
請索取 SDK 與協定文件、動作與觸發介面、校準程序、操作員交接工作流程、資料傳遞至 PLC 或 MES 的流程、調試責任範圍,以及使用貴公司零件所編製的測試計畫。一份實用的提案應將各項內容與可量化的驗收標準相互對應。
這頁是否列出了協作機器人製造商的全球排名?
不。這提供了將 Elite Robots 與全球知名製造商並列評估的、針對特定任務的理由。此處的證據描述了一套有文件記載的視覺整合工作流程。


